Dass alle ihre individuell beste Route wählen, bedeutet noch nicht, dass das beste Ergebnis für alle entsteht. Diese Frage beschäftigt die Forschung seit Jahrzehnten.
Für die Bewertung von NUNAV sind zwei Ebenen wichtig: die wissenschaftlichen Grundlagen koordinierter Verkehrsverteilung und die konkrete Untersuchung des Systems im Straßenverkehr.
Warum individuelle Optimierung Grenzen hat
Dietrich Braess zeigte 1968 in „Über ein Paradoxon aus der Verkehrsplanung“, dass eine zusätzliche Straßenverbindung unter bestimmten Bedingungen die Fahrzeiten aller Verkehrsteilnehmenden verlängern kann. Der Grund liegt in den sich gegenseitig beeinflussenden Routenentscheidungen.
Tim Roughgarden und Éva Tardos untersuchten diesen Zusammenhang in „How Bad Is Selfish Routing?“ (2002). Sie beschreiben mathematisch, wie weit ein Gleichgewicht individuell optimierter Fahrten vom bestmöglichen Gesamtergebnis entfernt sein kann.
Roughgardens Buch „Selfish Routing and the Price of Anarchy“ (2005) vertieft diesen Ansatz. Der „Price of Anarchy“ beschreibt das Verhältnis zwischen dem ungünstigsten solchen Gleichgewicht und dem Systemoptimum. Die Ergebnisse hängen von den Annahmen des jeweiligen Modells ab. Sie sind keine pauschale Einsparquote für eine Navigationsanwendung.
Eine Verbindung zu realen Städten stellen Serdar Çolak, Antonio Lima und Marta C. González mit „Understanding congested travel in urban areas“ (2016) her. Die Arbeit untersucht anhand datenbasierter Modelle für fünf Metropolregionen die Möglichkeiten und Grenzen veränderter Routenentscheidungen.
NUNAV im Verkehrsexperiment mit dem ADAC
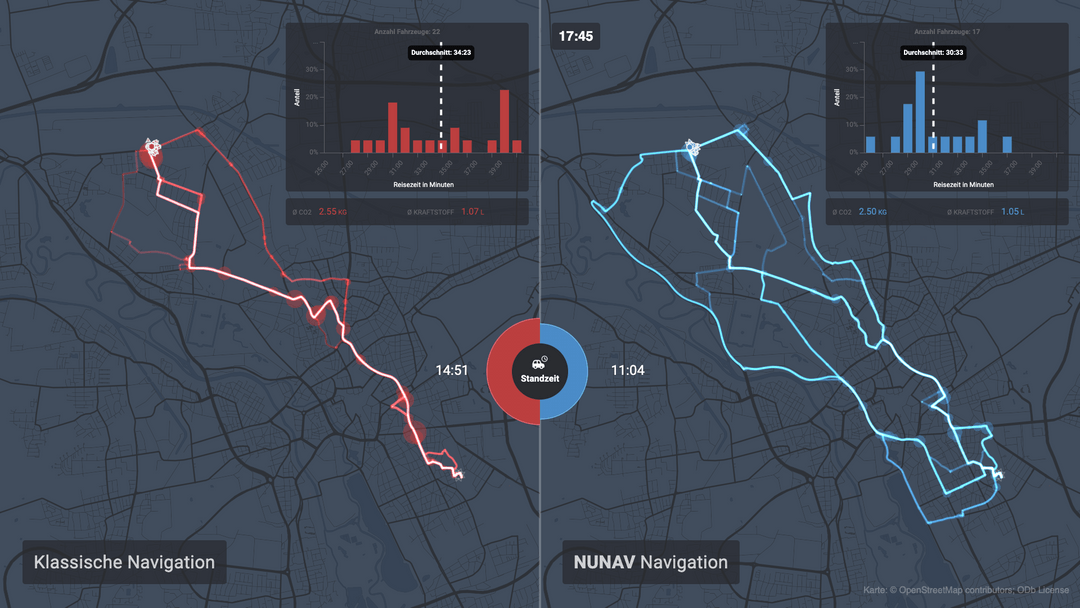
Gemeinsam mit dem ADAC Niedersachsen/Sachsen-Anhalt wurde NUNAV im Hannoveraner Straßenverkehr mit Google Maps verglichen. Einen anschaulichen Einstieg bietet das Video zum Verkehrsexperiment auf dem Graphmasters-YouTube-Kanal.
Ergänzend stehen der Bericht des ADAC sowie Fahrdaten und verlinkte wissenschaftliche Auswertungen im Traffic-Lab-Repository zur Verfügung.
Es handelt sich um einen gemeinsam durchgeführten Praxisversuch. Das sollte bei seiner Einordnung ebenso genannt werden wie die verwendete Referenz Google Maps.
Der Anteil von NUNAV innerhalb der Versuchsgruppe ist außerdem nicht mit dem NUNAV-Anteil am gesamten Straßenverkehr gleichzusetzen.
Was wurde gemessen – und was daraus abgeleitet?
Reisezeit, Fahrzeugkilometer und Emissionen beantworten unterschiedliche Fragen.
Aufgezeichnete Fahrverläufe erlauben die Untersuchung von Reisezeiten, gefahrenen Strecken und Stillstandsphasen. Werden daraus Emissionen berechnet, kommen zusätzliche Annahmen hinzu, beispielsweise zu Fahrzeugen, Antrieben und Verbrauchsverhalten. Ein berechneter Emissionswert bleibt eine Modellrechnung.
Ebenso muss zwischen dem Ergebnis einzelner Fahrten und dem Ergebnis für das gesamte Netz unterschieden werden. Eine schnellere Fahrt belegt zunächst einen Vorteil dieser Fahrt. Für eine Aussage zur Netzwirkung müssen auch die Auswirkungen auf andere Fahrzeuge berücksichtigt werden.
Die genannten Forschungsarbeiten erklären, warum koordinierte Routenwahl Vorteile ermöglichen kann. Das Verkehrsexperiment untersucht konkrete Fahrten mit NUNAV. Zusammen liefern sie eine fundierte Grundlage – solange Messung, Modell und Übertragung auf andere Situationen erkennbar getrennt bleiben.