Wer eine Ankunftszeit nennt, gibt ein Versprechen ab. Andere richten sich danach: die Station, die Warenannahme, das Lager, das die nächste Ladung vorbereitet.
Berechnet ist eine Ankunftszeit schnell. Man addiert entlang der geplanten Reihenfolge die Fahrzeiten zwischen den Stopps und die Zeiten an den Stopps. Belastbar ist sie damit noch nicht. Dafür muss jeder dieser Bestandteile stimmen, und zwar nicht im Durchschnitt, sondern zu dem Zeitpunkt, an dem das Fahrzeug tatsächlich unterwegs ist.
Zwei Fehler, die sich aufheben
In einer Auswertung zur Zustellpünktlichkeit fanden wir zwei gegenläufige Fehler. Die Fahrzeit war zu knapp geplant, die Zeit an den Stopps zu großzügig. Auf Tourebene hoben sich beide weitgehend auf. Die Tour endete ungefähr pünktlich, während jeder einzelne Zeitpunkt darin falsch war. Gerade deshalb fiel es lange nicht auf.
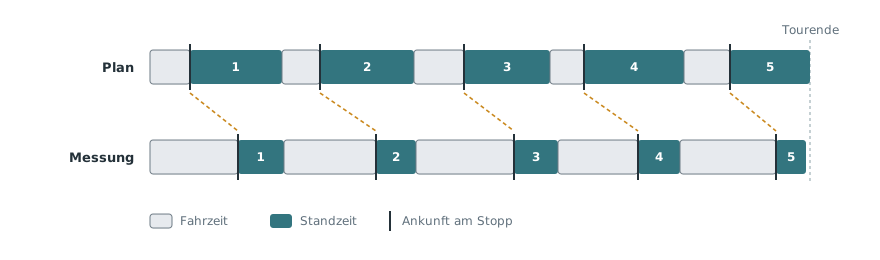
Daraus folgt eine einfache Regel: Gemessen wird pro Bestandteil, nicht pro Tour. Wer nur das Tourende vergleicht, bemerkt nicht, ob eine Änderung das Modell verbessert oder verschlechtert.
Eine pünktliche Tour ist noch keine pünktliche Lieferung.
Die Fahrzeit: Verkehr zur richtigen Uhrzeit
Die Fahrzeit zwischen zwei Stopps hängt davon ab, wann das Fahrzeug die Strecke befährt. Eine Fahrt, die um neun Uhr geplant wird und um elf Uhr stattfindet, trifft auf den Verkehr von elf Uhr. Die gerade gemessene Geschwindigkeit beantwortet deshalb noch nicht, wie lange die Fahrt später dauert.
NUNAV plant Fahrzeiten deshalb mit dem Verkehr, der zur jeweiligen Tageszeit zu erwarten ist. Grundlage sind die Verkehrsprognosen von NUNAV; wie sie entstehen, beschreibt der Artikel Wie NUNAV Verkehrsprognose und Routenkoordination verbindet. Sobald die Tour läuft, kommt der aktuelle Verkehr hinzu.
Die Standzeit: gemessen statt geschätzt
Der zweite Bestandteil ist die Zeit am Stopp. Sie lässt sich schlecht schätzen, weil sie von Ort zu Ort sehr verschieden ist. Ein Parkplatz muss gefunden, die Ware entladen, der Weg zur Annahme gegangen und die Übergabe abgeschlossen werden. Im Krankenhaus kann zwischen Rampe und Station ein langer Flur liegen, an der Apotheke um die Ecke nur ein Schritt.
NUNAV misst die Standzeit aus den Positionsdaten der Fahrer-App. Sobald das Fahrzeug parkt, beginnt der Stopp; sobald es wieder anfährt, endet er. Die geplante Standzeit an einer Adresse passt sich an die zuletzt gemessenen Besuche an. Eine Adresse, an der das Entladen regelmäßig länger dauert, bekommt so mehr Zeit im Plan, ohne dass jemand sie von Hand pflegen muss.
Während der Tour
Sobald die Tour läuft, kommen Messungen hinzu. Die Fahrer-App meldet die Position und abgeschlossene Stopps. Die Prognosen der folgenden Stopps werden fortgeschrieben, und kommt ein Auftrag hinzu oder fällt einer weg, kann die laufende Tour neu berechnet werden.
Dabei lohnt sich eine Unterscheidung, die im Alltag oft verschwimmt. Es gibt den Plan zum Zeitpunkt der Freigabe, die Zeit, die jemandem zugesagt wurde, die laufende Erwartung während der Fahrt und die tatsächliche Ankunft. NUNAV hält diese vier Zeiten getrennt fest. Gemessen wird die Ankunft. Die Erwartung ist daraus abgeleitet, wie die Tour bisher verlaufen ist. Was zugesagt wird, ist eine Entscheidung.
Wie sicher ist die Prognose?
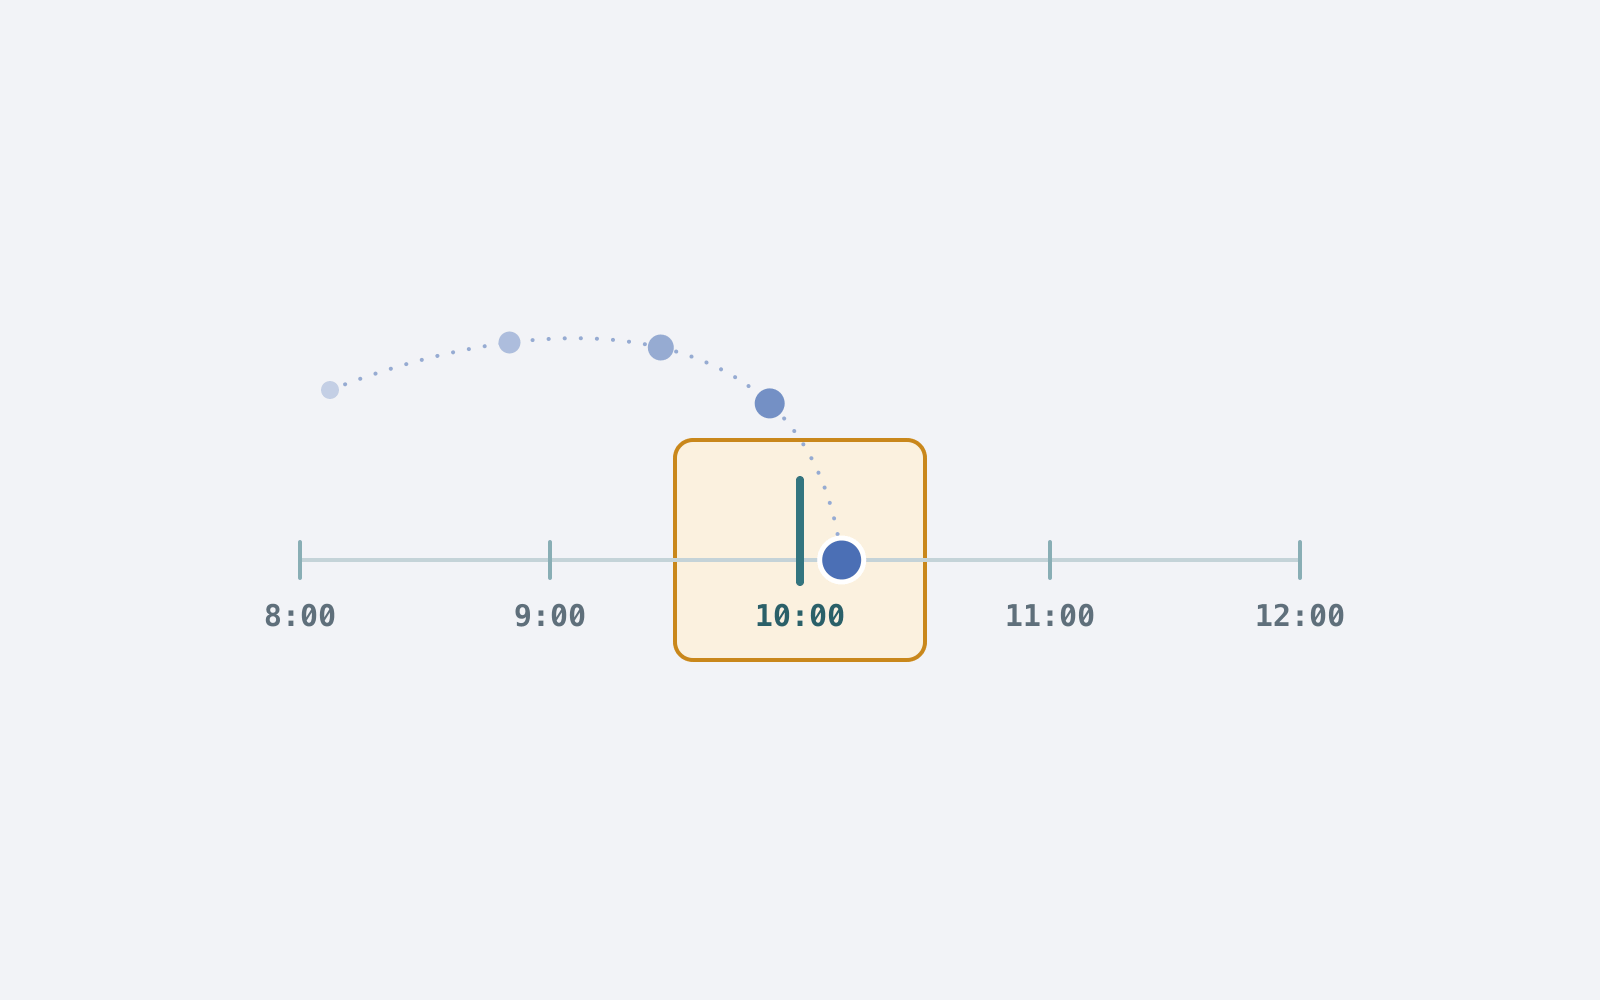
Eine einzelne Uhrzeit sagt nichts darüber, wie sicher sie ist. Belastbarer ist ein Zeitfenster, das zur tatsächlichen Unsicherheit passt.
NUNAV lernt dafür je Depot, wie weit die tatsächlichen Ankünfte von den geplanten Zeiten abweichen. Das Modell verändert die Prognose selbst nicht: Steht im Plan zehn Uhr, bleibt es bei zehn Uhr. Gelernt wird, wie breit das Fenster um diese Zeit sein muss, damit es mit der gewünschten Sicherheit hält.
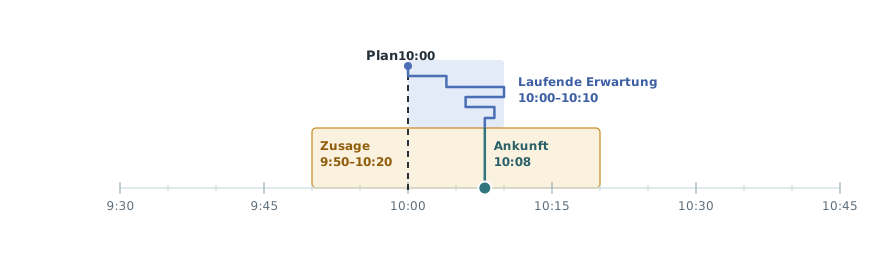
Bevor überhaupt eine Zeit zugesagt wird, prüft NUNAV, ob die Tour dafür taugt: ob sie freigegeben ist, ob die Position des Fahrzeugs aktuell ist und ob der Plan frisch genug ist. Verschiebt sich die Ankunft später aus dem zugesagten Fenster, wird die Zusage korrigiert. Fällt die Grundlage weg, etwa weil keine Position mehr ankommt, wird sie zurückgezogen.
Die Rückkehr ins Depot
Für das Lager zählt nicht nur die letzte Lieferung, sondern auch die Rückkehr. Wer weiß, wann ein Fahrzeug zurück ist, kann die nächste Ladung rechtzeitig bereitstellen. Das Tourende im Depot ist in NUNAV ein eigener geplanter Zeitpunkt und wird bei jeder Neuberechnung fortgeschrieben. Eine ausdrückliche Meldung wie „Rückweg angetreten“ an das Lagersystem binden wir im Projekt über die Schnittstellen an.
Wer die Zeit erfährt
Die Disposition sieht die Prognosen auf der Karte und in der Tourübersicht. Wer eine Lieferung erwartet, kann die Ankünfte auf einer Ankunftstafel einsehen. Angebundene Systeme erhalten Zusagen, Korrekturen und Rücknahmen als signierte Nachrichten über eine Schnittstelle. Weitere Benachrichtigungen, etwa an bestimmte Zielgruppen oder als Warnung bei Stillstand mit Eskalationskette, legen wir im Projekt fest und binden sie über dieselben Schnittstellen an.
Die entscheidende Frage
Für Ankunftsprognosen ist deshalb weniger entscheidend, ob eine Zeit auf die Minute stimmt. Die wichtigere Frage lautet: Weiß die Prognose, wie sicher sie ist?
Wie wir unterstützen
Belastbare Prognosen entstehen aus den eigenen Touren. Wir begleiten die Einführung in drei Schritten:
- Bestandsaufnahme: Wie gut stimmen geplante und tatsächliche Zeiten heute überein, getrennt nach Fahrzeit und Standzeit? Wir werten die gefahrenen Touren aus.
- Einstellung: Gemeinsam legen wir fest, wem welche Zeiten zugesagt werden, ab wann und mit welchem Fenster.
- Betrieb: Abweichungen bleiben sichtbar, und die Modelle lernen aus jeder gefahrenen Tour weiter.